H桥的秘密
导文
H桥是常见的电路之一,在汽车电子中几乎无处不在。本文原文来自 Modular circuits博客的高端文章《H-Bridge Secrets》,从H桥的硬件原理到控制方案都进行了详细的阐述,现在就让我们一起学习起来吧~
通常,H桥是一个非常简单的电路,包含四个开关元件,负载处于中心,呈类似H的配置:
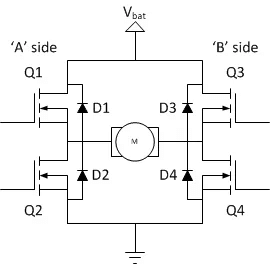
在某些高压应用IGBT中,开关元件(Q1..Q4)通常是双极或FET晶体管。二极管(D1..D4)称为续流二极管,通常为肖特基型。尽管在涉及H桥的大多数文档中都提到了它们,但通常忽略了它们的作用,其中所有四个开关元件都可以独立地导通和关断。尽管没有这种理论上的限制,但迄今为止,H桥使用的最普遍的负载是有刷直流或双极步进电机。

电机模型

直流电动机是一种能量转换设备:它吸收电能并将其转化为机械能。当作为发电机运行时,其作用相反:将机械能转换为电能。在这个非常简单的电动机模型中,机械参数将被完全忽略。在电气方面,电动机在磁场中的运动将在电感两端产生一个电压,称为发电机电压用Vg表示。根据此描述,可以得出以下模型:
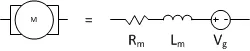
实际上,在许多情况下,可以忽略内部电阻,并且可以使用更简单的模型,即与电压源串联的理想电感:
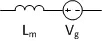
其中,电感代表电动机绕组,电阻代表电动机中的所有电气损耗,电压源代表“发电机电压”与电动机的转速成正比,用Vg表示。流过电动机(或任何元件,因为它们是串联的)的电流与电动机的转矩成比例。
静态操作
H桥的基本工作模式非常简单:如果Q1和Q4接通,则电动机的左引线将连接到电源,而右引线则接地。电流开始流经电动机,从而向(例如)正向通电,电动机轴开始旋转。
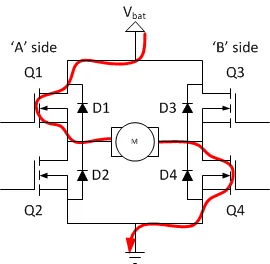
如果Q2和Q3打开,则将发生反向,电动机反向通电,并且轴将开始反向旋转。
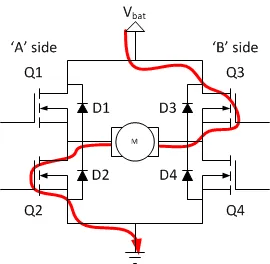
在H桥中,永远不要同时关闭Q1和Q2(或Q3和Q4)。如果这样做的话,会在电源和地之间创建了一条真正的低电阻路径,从而使电源短路。这种情况的发生会快速破坏H桥或电路中的其他元器件。
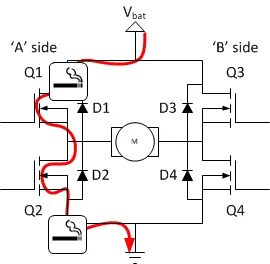

驱动模式
如果打算少于全速的工作模式,则以PWM方式来控制开关。电机的平均电压将由PWM信号的“开启”和“关闭”时间之间的比率确定。
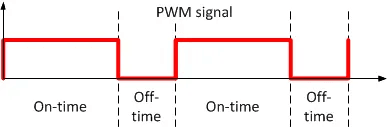
在on-time模式下,我们的选择很简单,要么打开Q1和Q4,要么打开Q2和Q3。但是在off-time的情况下就复杂多了。看一下我们的电动机模型,您会发现它基本上是一个感性负载。而电感具有无法瞬时改变流经它们的电流的特性。
因此,每当电桥改变状态且电动机电流不为零时,新状态必须确保电流可以继续流动。因此,最好为断开时间选择一个状态,为电感电流提供一条闭合的路径。为了做到这一点,我们必须在电机的两侧分别闭合一个开关。
映射 1 Q1 Q2 Q3 Q4
on-time close open open close
off-time close open close open
映射 2 Q1 Q2 Q3 Q4
on-time close open open close
off-time open close open close
映射 3 Q1 Q2 Q3 Q4
on-time close open open close
off-time open close close open
映射 4 Q1 Q2 Q3 Q4
on-time open close close open
off-time close open open close
映射 5 Q1 Q2 Q3 Q4
on-time open close close open
off-time close open close open
映射 6 Q1 Q2 Q3 Q4
on-time open close close open
off-time open close open close
open:断,close:闭
我们可以在表中找到一些有趣的对称性。例如,映射3和4互为镜像。如果我们在映射3中交换A侧和B侧,则会得到映射4,反之亦然。我们将这些映射称为“ 锁定反相驱动 ”。其他四个映射(1、2、5和6)仅更改网桥一侧的状态。通过交换A侧和B侧,我们可以将一个转换为另一个。我们将这种类型的操作称为“ 信号幅度驱动器”。还有一种只闭合一个开关的,大量依靠二极管续流来实现的断开的方式称为“ 异步信号幅度驱动 Asynchronous Sign Magnitude Drive ”,其效果与信号幅度驱动器相类似,但使用较少,这里不再赘述。
Sign-Magnitude Drive
信号幅度驱动是最简单的驱动模式。在接通期间(与所有其他驱动模式一样),一个高端开关和相对的低端开关闭合,而另外两个则断开。在此期间,电动机电流从0增大到最大值。在关断期间,高端MOSFET保持导通,而低端MOSFET关闭。电机电流将继续流过Q3和D1。但它不能流过D2,因为D2上的正向电流与电动机电流的方向相反(换句话说,在此模式下D2永远不会正向偏置)。
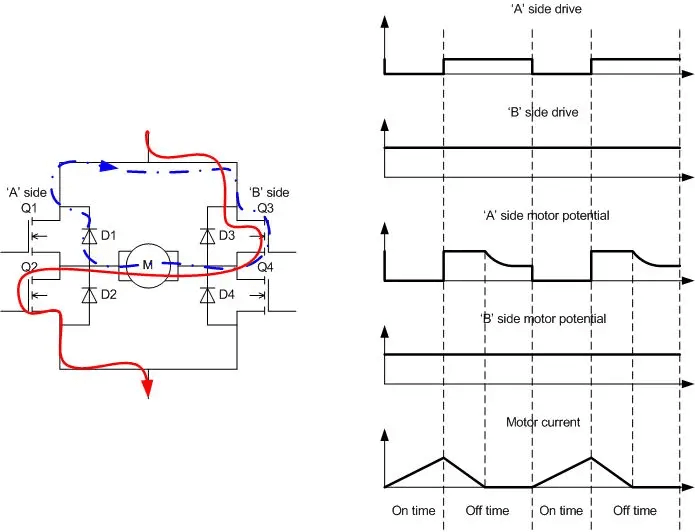
此驱动模式的一种变形模式:在整个周期内,用Q2代替Q3导通。此时D4成为电流的导电元件,而电路中的工作参数大致相同。
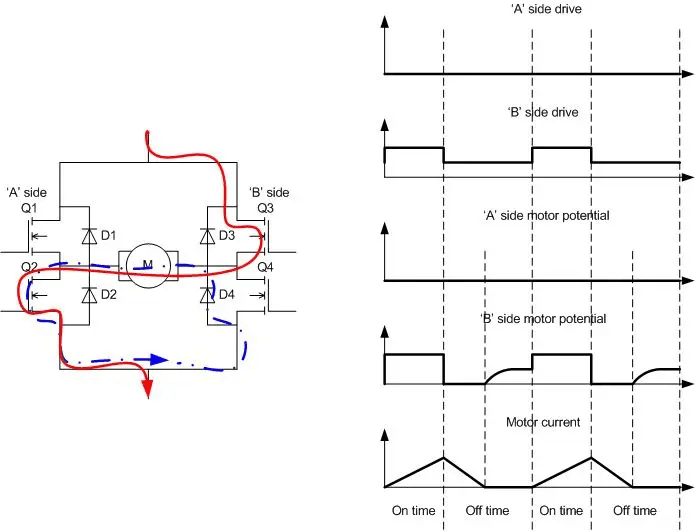
最好尽可能少地切换高端元件,因为它们的导通时长更慢,因此它们的切换损耗也更高。从这种意义上说,映射1为首选的驱动模式。但在如果工作频率较低的工况下,则可以通过交替使用两种驱动模式来均衡D1和D4上的功耗。这个技巧可以将每个二极管的散热量减少一半,并且可以很好地将它们移至安全工作范围。无论如何,如果二极管是限制因素,使用这种工作模式就可以实现更高的平均电流和峰值电流。
Lock Anti-Phase Drive
锁定反相驱动是一种相当流行的驱动模式,几乎可以消除了续流二极管上所有压力。在这种模式下,电机在关闭时间内会进行反向通电。换句话说,在导通阶段时Q2和Q3导通,截止时Q1和Q4导通,二极管在大多数时间内没有电流通过。
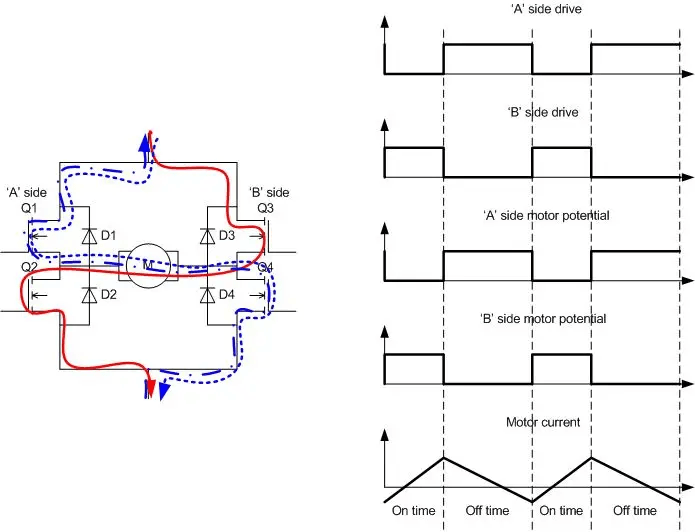
在关断期间,电机绕组上的电压大约为Vbat + Vg,明显高于以前的驱动模式。但该驱动模式的问题在于,一旦电流达到0,它就会继续减小到负值。此时电动机会反向通电,试图使电机朝错误的方向转动。
该驱动模式的另一个特点是发电机电压(Vg)永远不会出现在电机端子上。对于传统的电动机驱动器电路来说,这不是一个大问题,但如果要使用反电动势速度控制,则此驱动模式并不适合。
H桥的控制
我们刚刚开始就说过,永远不要同时打开同一侧H桥的高端开关和低端开关。如果发生这种情况,将会在电源和地之间创建一条非常低的电阻路径。这样的实验有几个结果,但都不令人满意。充其量您有某种短路保护会跳闸,并且电路只会使电源失去作用。如果没有的话,巨大的电流将可能烧坏电路器件。避免静态直通的方法:只需确保不要同时关闭两个“ A”或“ B”侧FET。然而更大的问题是动态击穿:当您关闭一个FET,同时打开另一个FET时,低端和高端FET都可能在一定程度上导通,从而产生相对较低的电阻路径,产生电流尖峰。尽管不会产生静态直通那样的破坏性,但仍然会有很多问题。
为了避免这种情况,低侧FET的开启延迟至少保证要与高侧FET的关闭时间一样长,其他工况
过渡当然也是如此。该技术有很多名称,包括死区时间,直通保护,无重叠PWM。
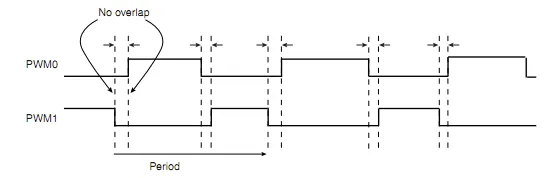
但是当采用直通保护时,又会产生另一个问题:在过渡期间,低端和高端FET不会在很短时间内导通,在这一瞬间,必须考虑电感电流,因此某些电路必须接入二极管。由于二极管通常比开关本身具有更高的损耗,因此在较短的时间内,电桥的散热将高于正常水平。对于高频操作需要有严格的击穿保护控制,以最大程度地减少这种发热。
热控制
在四个FET(及其二极管)的每一个上,都有两种类型的热量产生损耗:静态损耗与动态损耗。四个器件之间的平均静态损耗仅取决于驱动模式和占空比。而平均动态损耗取决于开关频率,接通和断开时间以及直通保护窗口的长短。但根据驱动模式的不同,所产生的热量在四个FET和二极管之间分布也不相同。在各种驱动模式下,也会切换不同数量的FET:
● 锁定反相驱动:所有四个FET均处于切换状态
● 信号幅度驱动:两个FET处于切换状态
● 异步信号幅度驱动:仅需切换一个FET这意味着在信号幅度驱动中,开关FET的动态损耗(热量)将比非开关FET多。例如在我们之前的映射1情况下,Q3和Q4一起会比Q1散发更多的热量。对于异步信号幅度驱动,这种不对称性更加明显。由于二极管的损耗通常比FET本身的损耗高,因此它的发热量比信号幅度驱动还要多。最后,对于两种信号幅度驱动,都有一个FET根本不会导通,这使得桥的热设计更加复杂。理想的情况:将热量均匀分布在四个设备上。当然我们可以通过安装散热器来机械地完成此操作,但也可以使用更先进的控制模式来实现这一点。
本文作者:modularcircuits blog(点击原文直接查看)翻译排版:汽车ECU设计往期推荐
阅读原文