AUTOSAR之操作系统概览
汽车控制与人工智能
让人工智能更好地服务出行,智行天下
汽车电子控制器中目前基本遵循AUTOSAR规范,而其中操作系统作为BSW的重头戏,始终让学习A UTOSAR的同学望而生畏,进而望而却步。所以,今天Demu整理下基于AUTOSAR规范的操作系统知识,方便大家学习,以供参考。
0 为什么需要OS?
现在嵌入式系统纷繁复杂,这点毋庸置疑,但是为什么需要操作系统呢?有没有仔细思考过。其实在早期
的嵌入式系统中,是没有操作系统概念的。相信做嵌入式开发的同学都能理解,在main()函数中,写个
while循环,再加个定时器,按照分时间片的方式,定时执行代码,就可以完成简单的调度。
但是,现在不一样了,系统越来越复杂了,以前那种简单粗暴的调度已经无法满足要求。说到系统复杂,
主要原因有如下几点:
任务多样化;周期复杂化;分层调用嵌套;多核系统引入;
举个例子。比如,我们有个三核系统,其中core0负责应用功能ASW,core1负责基础功能BSW,core2负
责系统监控、功能安全和诊断等。如何在功能运行时,满足其正常任务的调度,同时系统代码指令和监控
等也同步呢?在main()函数里,我们通过循环语句加定时器再试试看,估计要“难于上青天”了吧。
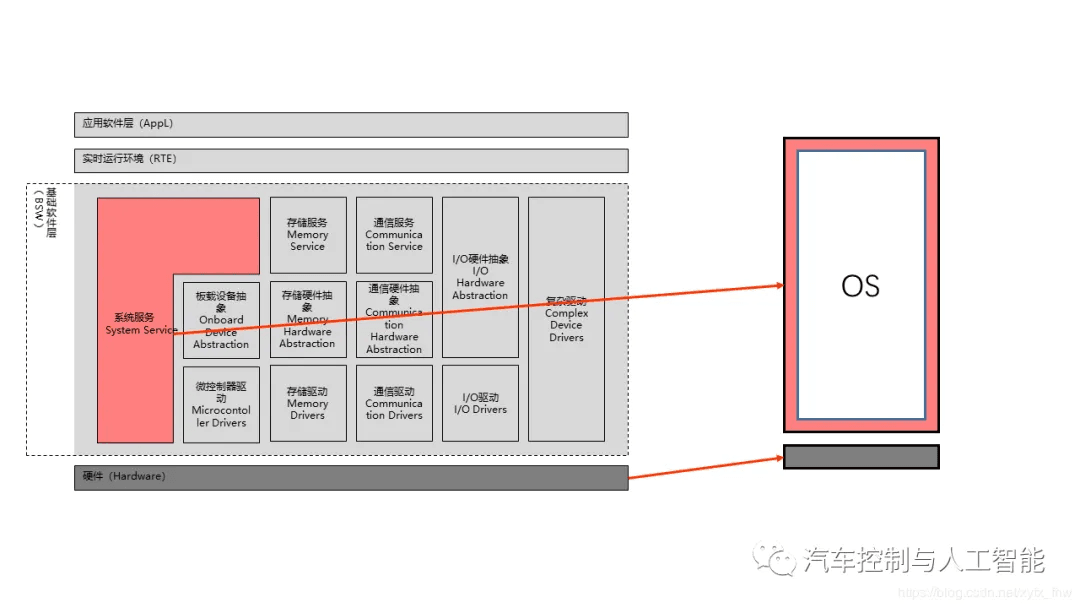
所以,就需要一个叫做操作系统的东西出现。它管理任务和事件的调度、不同任务之间的数据流,并提供
监视和错误处理功能。操作系统为实时应用提供所有基本服务,包括中断处理、调度、系统时间和时钟同
步、本地消息处理,以及错误检测机制。
1 AUTOSAR OS特点
操作系统可以根据它们的特征被分成不同的组,比如静态配置和动态管理。要对AUTOSAR操作系统(下文简称AUTOSAR OS)进行分类,以下是其基本特征:
静态配置推断系统的实时性能提供基于优先级的调度策略运行时提供保护功能(内存、定时等)无需外部资源,可嵌入低端控制器
所以,Autosar OS 和常见的OS(如linux系统OS)具有以下的区别:
在运行时不会动态创建新任务;属于预编译配置变体,必须在编译之前定义所有任务;操作系统没有动态内存管理,也没有用于手动控制任务的shell。
在AUTOSAR OS提出之前,在汽车电子领域其操作系统已经经历了两个阶段,即non-OSEK OS和OSEK OS。
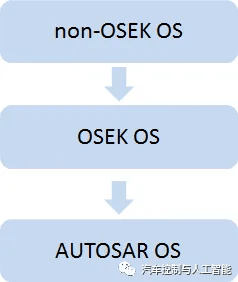
当然,现在处于的第三个阶段Autosar OS,是与OSEK兼容的操作系统,但是具有多个扩展性能。例如可扩展功能:调度表,OS applications,内存保护和时序保护。OSEK OS 特别提供了以下特性支持AUTOSAR:
基于优先级调度处理中断的功能中断高于任务的优先级防止错误使用OS 服务的保护措施StartOS和StartupHook 启动接口ShutdownOS和ShutdownHook 关闭接口
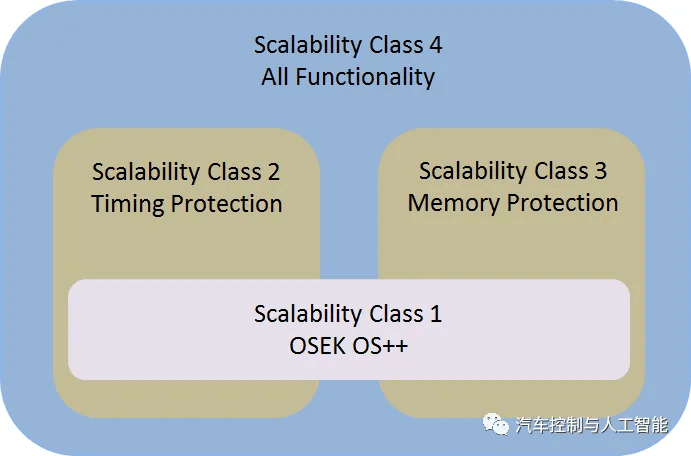
具体的OS的可扩展级别分四级:
SC1 OSEK OS +计划时间表
SC2 SC1 +时序保护
SC3 SC1 +内存保护
SC4 SC1+SC2+SC3
2 AUTOSAR OS的对象
Autosar OS提供基于优先级的调度策略,具有可抢占属性和同步的机制,通过事件和资源的属性来实现。AutosarOS提供以下对象进行多任务执行的管理,如Alarms,Applications,Application modes,Counters,Events,ISRs,Register Sets,Resources,Schedule tables,Spinlocks,Tasks。这些对象及其配置是AUTOSAR OS的重点内容,后续我们会分别详细解释,这里简单介绍。
Alarms:警报器,就像我们的上课铃声,到时间就会响。操作系统用它来做一些定时的事,比如激活一个任务Task。
Applications:从字面意思理解,它是一个应用,准确地说,它应该是一个分区。它部署到某个Core上,主要的作用就是管理放到其中的对象。为什么要这个东西呢?举个不恰当的例子。MCU像一个国家,核就是它的省,那么Applications就可以理解成省管辖下的地级市。比如,某一天一个地级市里发现了大量新冠病毒感染者,为了防止扩散,将该市封闭处理,以免扩张到其他市区。想想看,当这个市里出现疫情时,是封闭整个省好呢,还是仅封闭该市好呢?显然是后者。芯片里的划区也是非常合理的。AUTOSAR OS 分区分为可信的和非可信的。
Application modes:用的极少,这里不展开介绍;
Counters:把Counter比作心脏比较合适,对于芯片来说,它就是晶振。在操作系统它的作用就是计时或者计数,一般Counter与芯片的Timer结合起来,Counter的精度决定了操作系统能计时的准确度。
Events:事件。在嵌入式操作系统中,事件一般是和任务绑定一起来实现调度功能的,当然也可以由Alarms来触发。比如,我通过设定某个任务在10ms进程执行,10ms的任务就和该事件一起来实现。ISRs:interrupt service routine,就是我们讲的中断。中断的概念对于嵌入式开发的同学而言,应该都比较熟悉。在AUTOSAR OS中中断有两种类型,Autosar OS中将中断分为Cat1 和Cat2,即所谓的1类中断和2类中断,所谓的2类中断其实就是完全被OS接管的中断,这类中断的上下文切换,堆栈管理全部由OS管理;而1类中断则不被OS接管,因此它的上下文由自己管理。另外Autosar Os中要求Cat1的中断的最低优先级高于Cat2的最高优先级,也就是说Cat1的中断优先级更高。所以Cat1的中断一般用于时间要求更紧急的场合。要知道,中断有比任何任务都高的优先级,即中断可以抢占任务。
Register Sets:几乎没有使用,暂时不介绍。
Resources:资源。嵌入式系统内部的资源是用来强制任务分组运行的,在分组内部,是没有抢占一说的,即共享资源。当然,中断就不能使用内部分组资源了。共享什么资源呢?比如栈的共用,为了降低系统的负荷,我们可以让同分组的任务共用分配的栈资源,你用完我用,像和谐社会一般。
Schedule tables:调度表,可以将其理解为包含了很多调度点的表,Autosar Os中一般这么用调度表,比如有 1ms,2ms,5ms 三个周期需要调度的任务,那么会根据公约数,生成一个表,这个表在1ms 处调度1ms任务,2ms处调度1ms和2ms任务,4ms处调度1ms和2ms任务,5ms处调度1ms和5ms任务,10ms处调度1ms,2ms,5ms任务,然后按照这样的关系循环,这就是所谓的调度表。目前有部分主流的Autosar开发商使用这种方式进行任务的调度。当然,Schedule Table有自己的状态机,Schedule Table调度方式最大的好处在于保持调度的同步性。
Spinlocks:没有项目使用,暂不介绍。
Tasks:任务应该也比较熟悉,Autosar Os有些自己的性质,简单介绍下。
Task 类型:
Basic Task:包含状态Ready,Running,Suspend Extend Task:包含状态Ready,Running,Suspend和Waiting
所谓的扩展task,就是多了一个Waiting状态,因此它一般就是等待一个Event的到来。
此外Task的调度分为抢占式和协作式,对于可抢占的Task,OS会根据Task的优先级进行排序调度,优先级高的可以抢占优先级低的。在AUTOSAT OS中数字越大优先级越高。
当然,操作系统还有内存保护,时序保护和错误机制等内容,今天概览性地介绍这些,后续有机会再分别详细阐述。
汽车ECU设计
一个菜鸟程序猿的成长之路。116篇原创内容
公众号
完